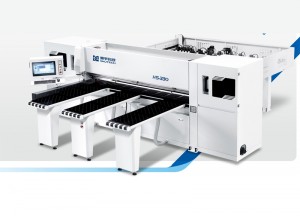
HK380 Computer CNC Panel Saw
HK380 Computer CNC Panel Saw
1. Sumala sa gilapdon sa input plate, putla ang gikinahanglan nga plate ug dali nga ibalik sa orihinal nga kahimtang sa pagtrabaho.
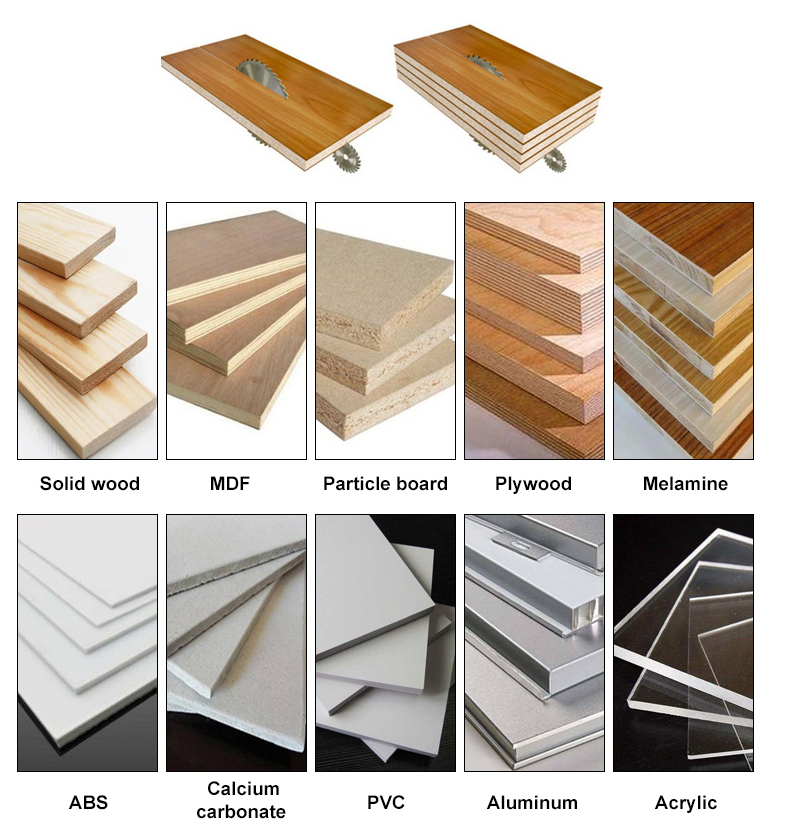
2. Ang gikusgon sa pagputol gikontrol sa frequency converter, nga makabuntog sa mga plato nga lain-laing gibag-on ug lain-laing mga materyales.
3. Ang pagpakaon naggamit ug pneumatic floating bead table, ug ang bug-at nga materyal sa plato dali ra ilisan. Awtomatikong mokaon ang robot, ubos ang kusog sa trabaho ug taas ang episyente sa produksiyon.
4. Gamita ang imported nga Delta servo motor aron mawagtang ang artipisyal nga sayop ug mapaayo ang katukma sa dimensyon.
| KS-829CP | PARAMETERO |
| Pinakataas nga katulin sa pagputol | 0-80m/min |
| Pinakamataas nga Katulin sa Tigdala | 100m/min |
| Gahom sa Pangunang Motor sa Paggabas | 16.5kw(opsyonal 18.5kw) |
| Kinatibuk-ang Gahom | 26.5kw (opsyonal 28.5kw) |
| Pinakataas nga Gidak-on sa Pagtrabaho | 3800L*3800W*100H(mm) |
| Minimum nga Gidak-on sa Pagtrabaho | 34L*45W(mm) |
| Kinatibuk-ang Gidak-on | 6300x7500x1900mm |
Makatagbo sa mga kinahanglanon sa pagproseso sa dagkong plato, nga adunay labing taas nga gidak-on sa paggabas nga 3800 * 3800mm ug gibag-on sa paggabas nga 105mm, ug mas lapad nga magamit.
Detalye sa makina
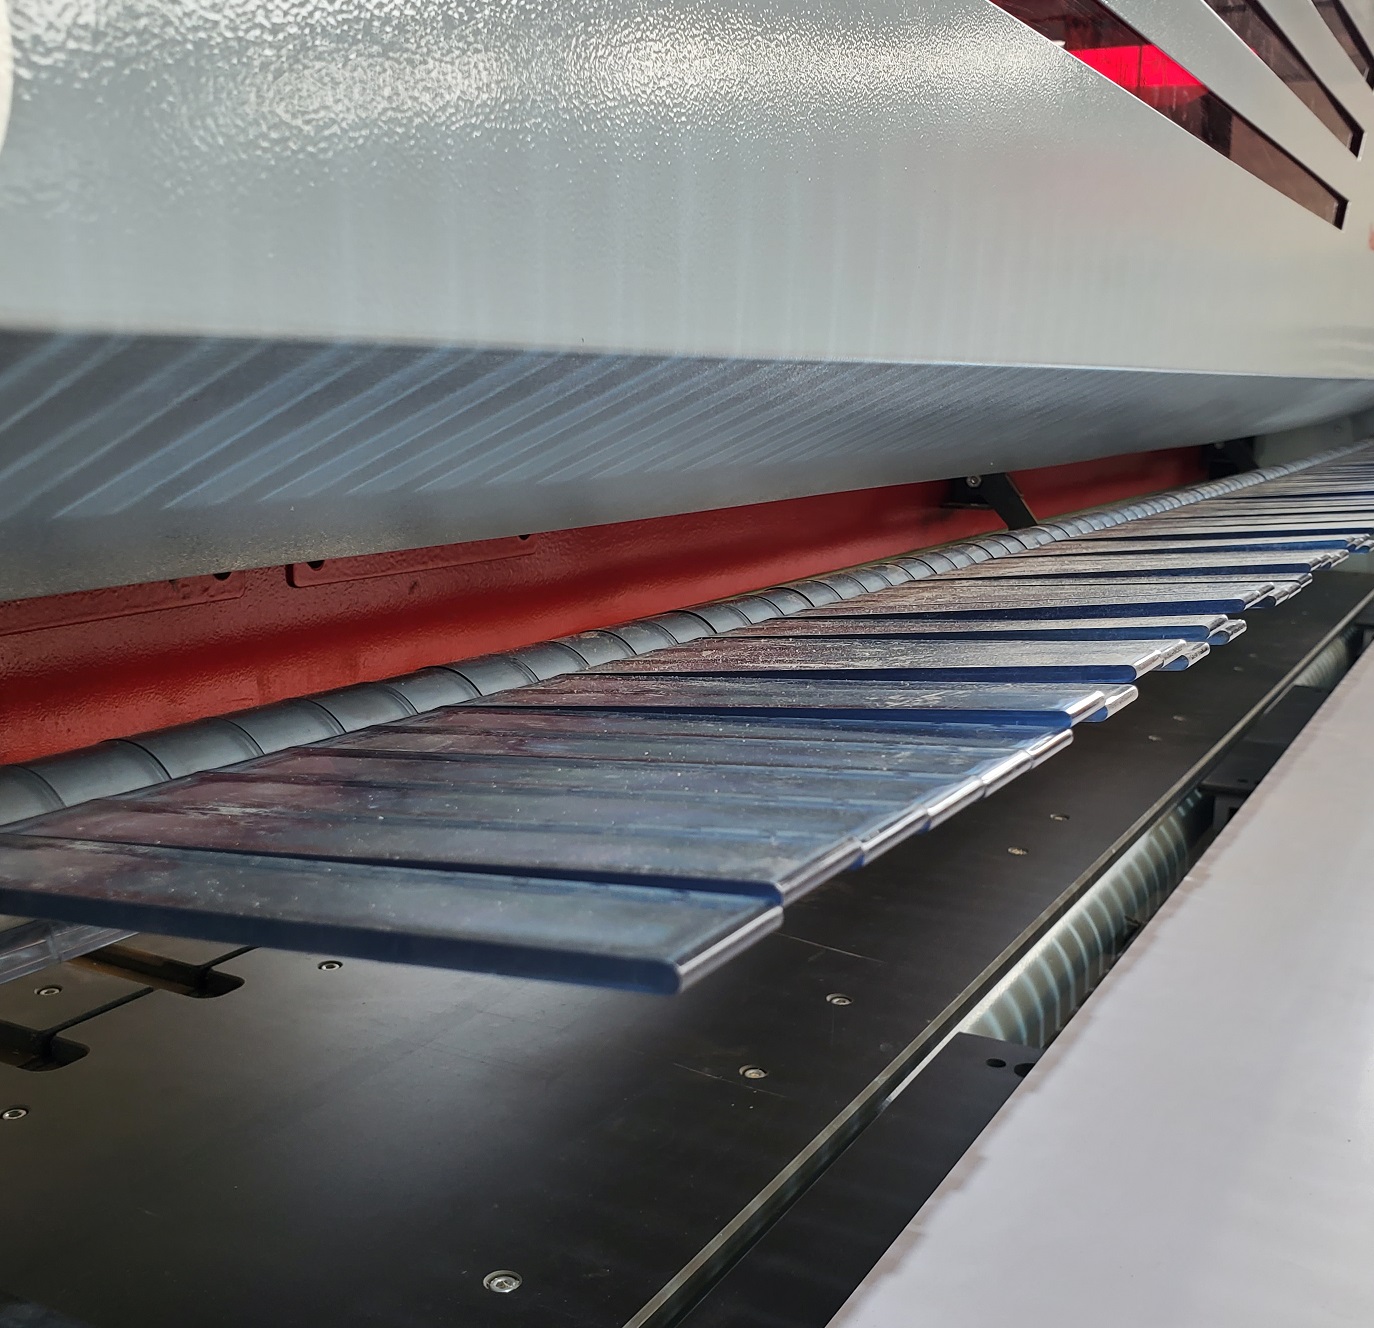
Makatagbo sa mga kinahanglanon sa pagproseso sa dagkong plato, nga adunay labing taas nga gidak-on sa paggabas nga 3800 * 3800mm ug gibag-on sa paggabas nga 105mm, ug mas lapad nga magamit

Servo mekanikal nga clamp sa kamot
11 ka pinakadako nga disenyo sa mekanikal nga clip

Ang robotic arm naggamit og high-precision worm gear reducer ug feeding gear rack, nga adunay cutting accuracy nga ± 0.1mm

Ang worktable hinimo sa Pneumatic floating platform. Sayon ra kaayo ibalhin ang mga panel.
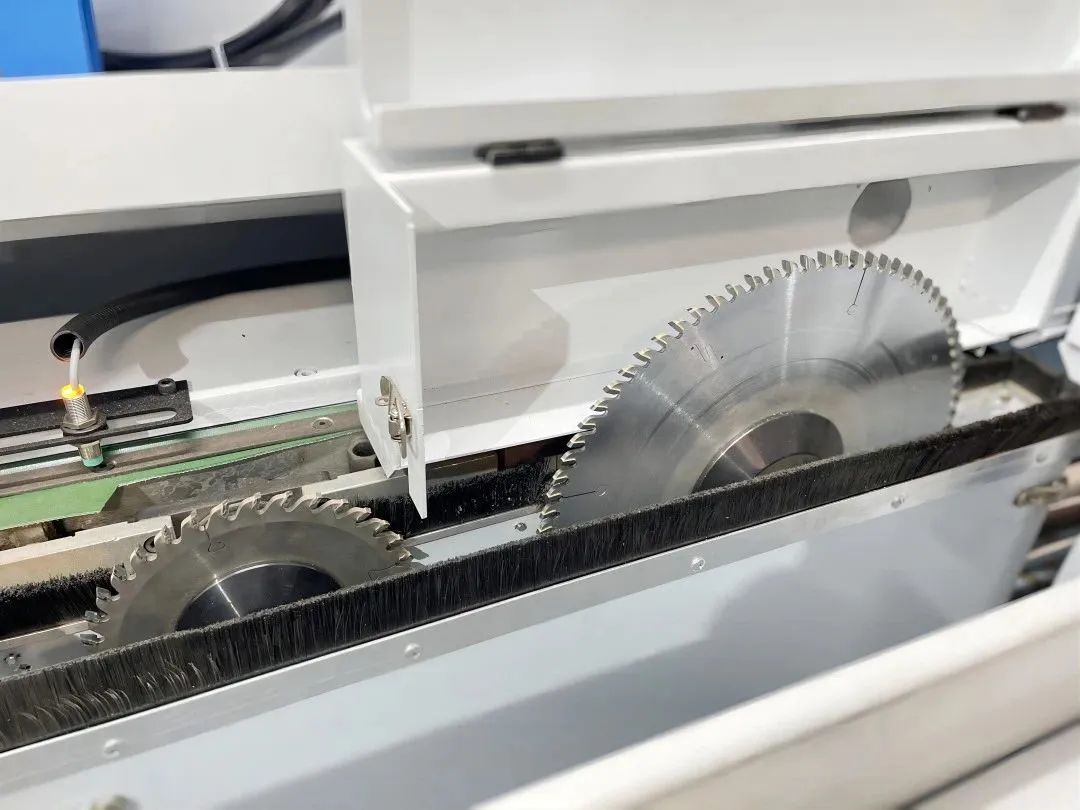
Ang scoring saw mahimong awtomatikong ibalhin sumala sa panginahanglan sa paggabas. Pakigtambayayong sa pangunang gabas para sa taas nga kalidad nga paggabas.
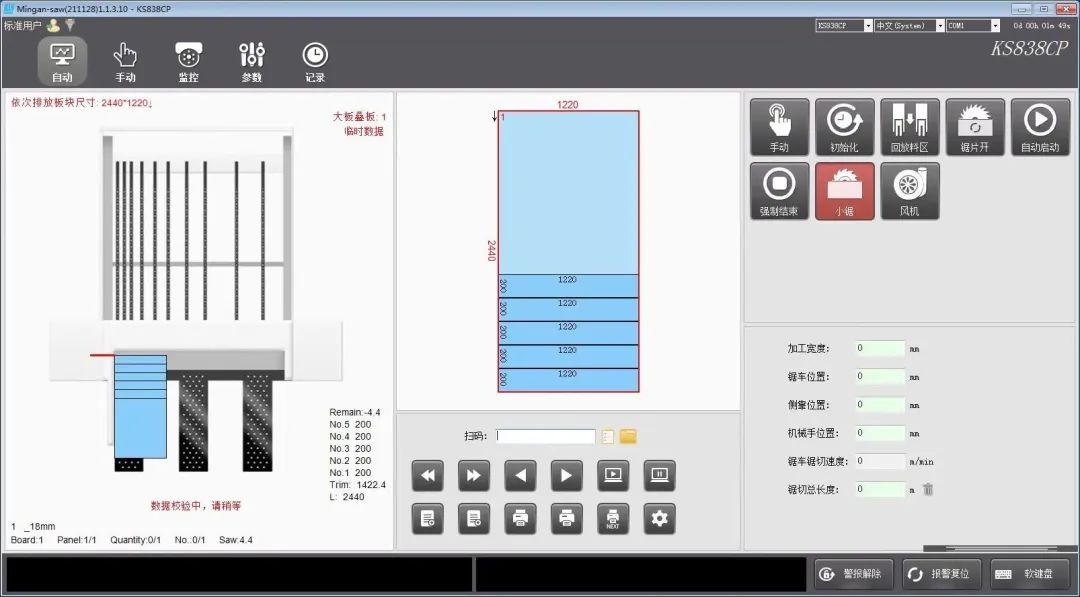
Opsyonal nga software sa pag-optimize para sa awtomatikong pag-optimize sa layout sa materyal ug paggabas.
Sampol